-
-
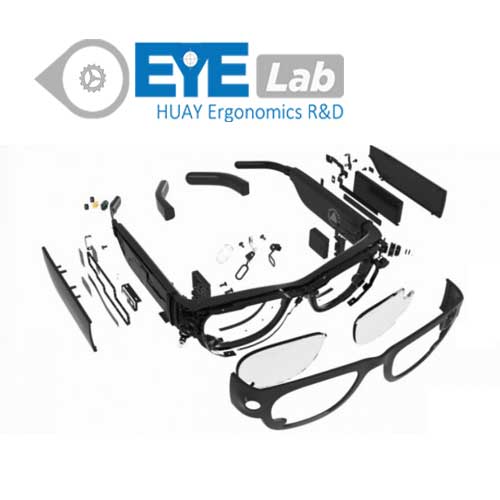
EYElab Glasses 眼动仪
便携式眼动仪EYElabGlasses有着易于操作,超轻便携等优点,方便多场景环境下的眼动数据采集,是运动心理学、驾驶行为研究、建筑环境设计用户体验等室外场景实验数据采集的优先选择¥ 0.00立即购买
-
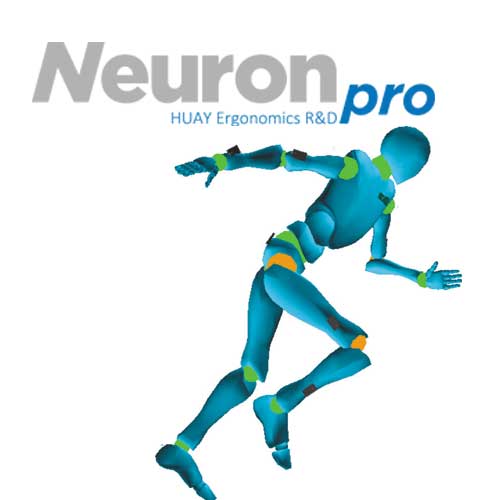
惯性动作捕捉系统
NEURON Pro 惯性动作捕捉系统是一款全方位运动捕捉系统,具有全无线数据传输、高精度、低延迟、稳定性高等特点。为使用者提供准确的人体动态行为或动作数据。可广泛应用与体育科学、行为科学、心理学、人因工程、工效学、人机交互等领域。¥ 0.00立即购买
-
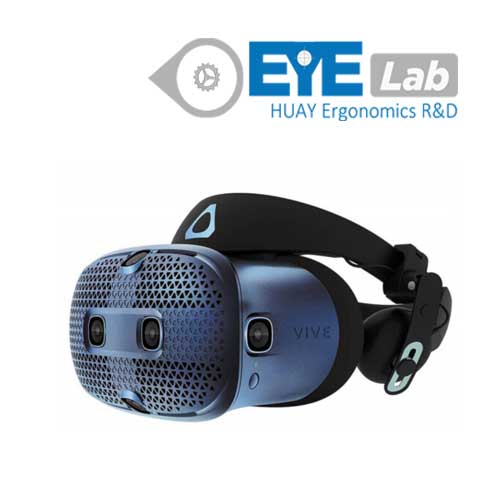
EYElab VR/XR 眼动仪
EYElab VR眼动仪采用高度集成,嵌入式设计,兼容市场上主流VR虚拟现实设备,EYElab XR眼动仪支持人机交互设备同步使用。¥ 0.00立即购买
-
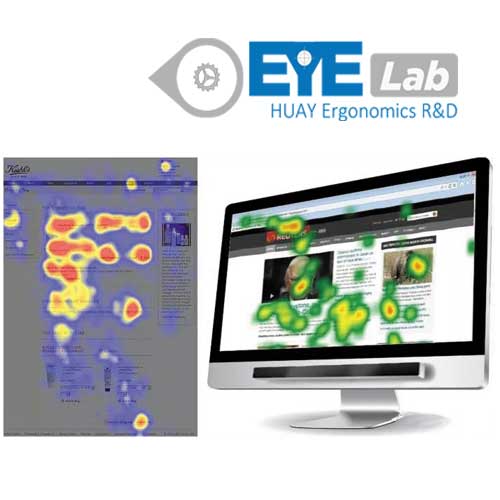
EYElab Pro 眼动仪
EYElab Pro眼动仪是桌面式高精度眼动数据采集系统,有着精度高,稳定度高的优点,可以广泛应用于心理学、用户体验设计、可用性评估测试,营销广告学等领域。
¥ 0.00立即购买
-
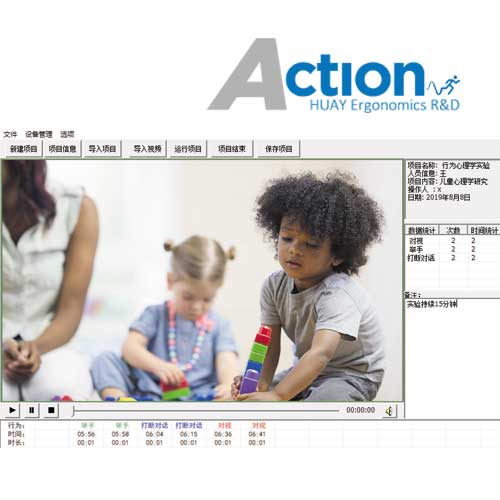
行为数据管理分析系统
行为观察数据管理分析系统是一个基于视频数据的表情、行为、运动、时间相关联的研究和数据分析系统。它可以自动化记录视频与时间,帮助研究人员对实训或实验中的运动行为进行数据研究分析。¥ 0.00立即购买
-




人因工程与智能驾驶工效学评估系统
人因工程与智能驾驶工效学评估系统
人因工程与智能驾驶工效学评估系统是一套面向人体工效、人机交互、作业负荷及职业风险研究的综合分析平台。系统将人体运动、生理反应、作业行为和环境信息纳入同一研究框架,解决传统人因研究中设备分散、数据时间不一致、任务背景难以对应以及分析结果难以复核等问题,为实验研究、现场测量和作业优化提供完整的数据依据。
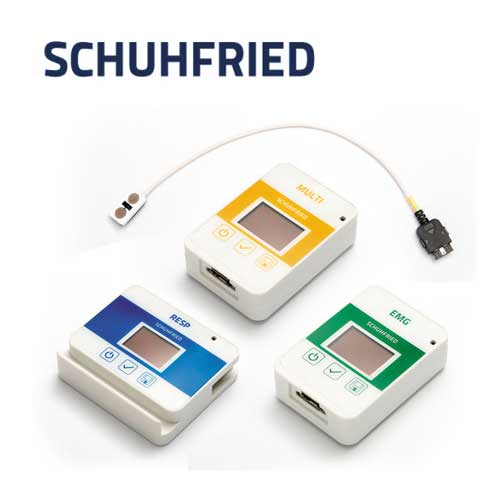
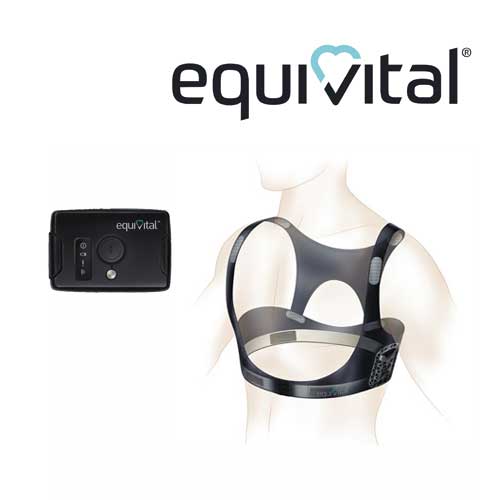
人因工程与智能驾驶工效学评估系统采用轻量化、分布式架构,由专业分析软件、无线接收与数据服务设备,以及惯性动作捕捉、表面肌电、心电、皮电、呼吸、温度、加速度、载荷和压力等传感器组成。系统同时支持视频、眼动、脑电、Xsens动作捕捉及VR/Unity等第三方设备和应用环境,实现人体运动、生理、电生理、力学、环境与行为数据的综合采集。
人因工程与智能驾驶工效学评估系统以统一时间轴为核心,将传感器信号、视频、任务观察、动作捕捉和第三方数据进行同步管理。系统支持无线实时采集、传感器机载记录、离线文件导入及机载数据下载后的重新同步,并可通过电信号触发、API、TCP/IP和LSL等方式与外部系统进行事件和数据交互。研究人员能够在同一时间位置联动查看任务阶段、数据曲线、视频画面和三维动作,准确还原受试者在具体任务中的行为和生理变化。
人因工程与智能驾驶工效学评估系统围绕“任务—动作—生理负荷—风险结果”建立分析链路。用户可自定义任务协议并进行实时或离线标记,利用AI功能完成任务自动分段和活动模式识别;通过数据曲线、任务时间图、视频、3D姿态、GPS、XY轨迹及FFT频谱开展多视图联动分析。软件提供信号滤波、伪迹处理、阈值检测和统计计算,并支持3D姿态与关节风险分级、漏斗式姿态分析、肌电RMS及百分比MVC分析、心率与工作强度分析,以及RULA、OCRA Index、OCRA Checklist和NIOSH等标准化人体工效学评估。
人因工程与智能驾驶工效学评估系统保留并开放带时间戳的原始数据,可实时分发数据,并统一输出同步数据、统计结果、分析曲线和评估报告。全部结果均可回溯至对应的原始信号、任务阶段和处理过程,从而形成可验证、可复现的分析证据链。通过对多模态数据的统一采集、同步和解释,人因工程与智能驾驶工效学评估系统可帮助用户识别高风险动作与高负荷任务,比较不同人员、工位和作业方案之间的差异,为人体工效改进、工作站优化、产品与界面设计以及人因科研提供客观依据。